研究方向:智能机器人、智能感知、智能检测、无人系统、数字孪生等
研究方向:微驱动器、机器人、新能源发电技术、智能电网及大数据
研究方向:无人系统感知、机器人灵巧操作、足式机器人自主行走、移动机器人自主导航
研究方向:机器人具身触觉感知、人机交互安全、智能机器人等
研究方向:智能感知与检测、传感器网络、无人机、数字孪生等
研究方向:无人系统智能感知
研究方向:多智能体系统、分布式控制、事件驱动控制、协同感知
研究方向:生机电一体化、具身智能、多模态人机交互感知等
研究方向:智慧城市,气候变化与城市韧性,基础设施的运营与节能减排
研究方向:网络系统控制、复杂网络科学、智能电网与综合能源、信息物理系统
大语言模型复杂系统、智能体动力学、语言-金融复杂系统
具身智能、机器人学习、强化学习、人形机器人、移动操作等
针对无人系统集群在复杂受限环境下面临的通信弱通联、环境复杂未知、机载资源受限等核心难题,研究无人集群自主任务规划、分布式协同控制、动态编队与覆盖感知、协同优化与竞合博弈、大模型驱动的协同决策与控制、虚实融合协同训练与自演化等核心理论与关键技术,建设地下复合环境模拟实验室、复杂弱通联实验室、无人集群虚实融合训练场,配套事件触发控制机理验证、动态编队能力测试、抗干扰通信机理与能力测试、复杂环境探测...
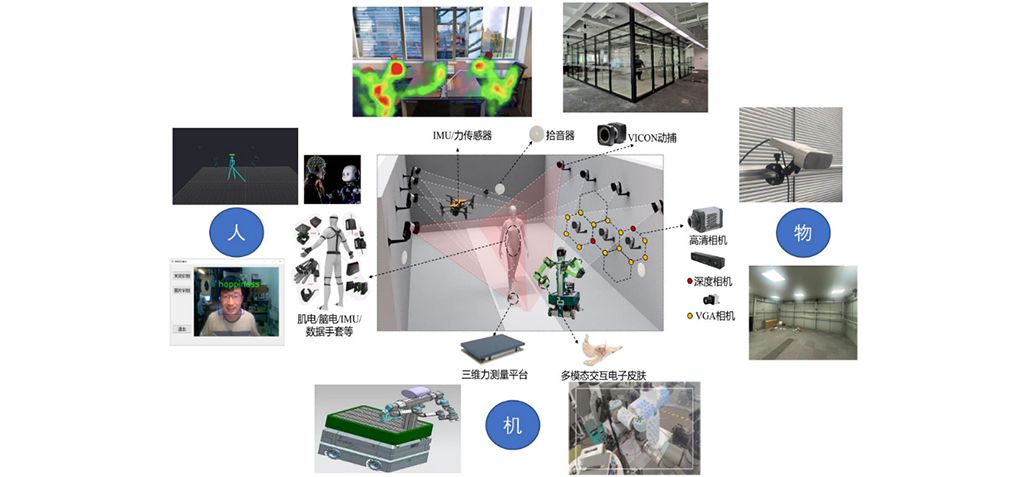
针对机器人灵巧操作多模态耦合、高自由度协同、物理强交互等特点,研究复杂非结构化场景人类灵巧操作机理解析、人机技能传递机制、以及机器人仿人自主操作等,建立灵巧操作感知与测评平台。包含灵巧手、关键器件与数采设备的本体研制、多模态人类技能操作数据集构建,类人启发的感知-操作一体化算法研究、物理知识嵌入的世界模型操作方法、以及多场景长序列操作测评基准构建,实现工业、服务业、特种场景下最优灵巧操作构型设计...
针对复杂系统决策与大模型对齐中模型未知、反馈稀疏、环境非平稳等特点,研究从交互与控制数据中学习动力学与奖励模型、策略的自主演化与在线迁移、大模型预训练与后训练中的强化学习优化机理等,建立涵盖仿真环境与大模型训练的学习与决策验证平台,包含代理模型与奖励模型精度测试场景、策略探索与样本效率测试场景、大规模训练优化器与稳定性测试场景、多智能体协同决策与鲁棒性测试场景、数据采集与分析系统等,实现电力、...
面向未知、动态、不确定等复杂环境中的机器人自主运行需求,研究融合环境感知、运动规划与多机协同的自主智能方法,重点突破不确定环境下机器人安全规划与在线决策、动力学约束下高效运动规划、多机器人任务协同与冲突消解、视觉感知与闭环控制等关键技术。构建面向无人机、移动机器人及多机械臂系统的感知与规划理论与算法体系,实现机器人在感知信息不完备、环境动态变化和系统资源受限条件下的自主探索、安全避障与协同作业...
针对具身智能系统物理-信息深度耦合、攻击跨域传导、物理强交互风险约束等特点,研究具身安全风险感知检测、物理交互安全决策管控、无人集群攻防对抗博弈,搭建具身智能安全测评与攻防验证平台,覆盖工业巡检、智能电网等实际物理场景,打造下一代安全可信具身智能体
针对复杂开放式环境中的多源扰动、网络攻击、强耦合动态等挑战,研究异构多无人系统韧性协同控制、信息物理因果推理与逻辑诊断、网络安全攻防博弈、多智能体优化与动态博弈等,建立多体协同控制与优化博弈训练平台,包含交互模态主动/被动切换与间歇失联的多体协同测试场景、逻辑分析与诊断场景、网络攻击与安全防御测试场景、复杂约束下鲁棒优化与动态博弈测试场景等,实现多无人系统协同与编队控制、自主推理与逻辑反演、网络...
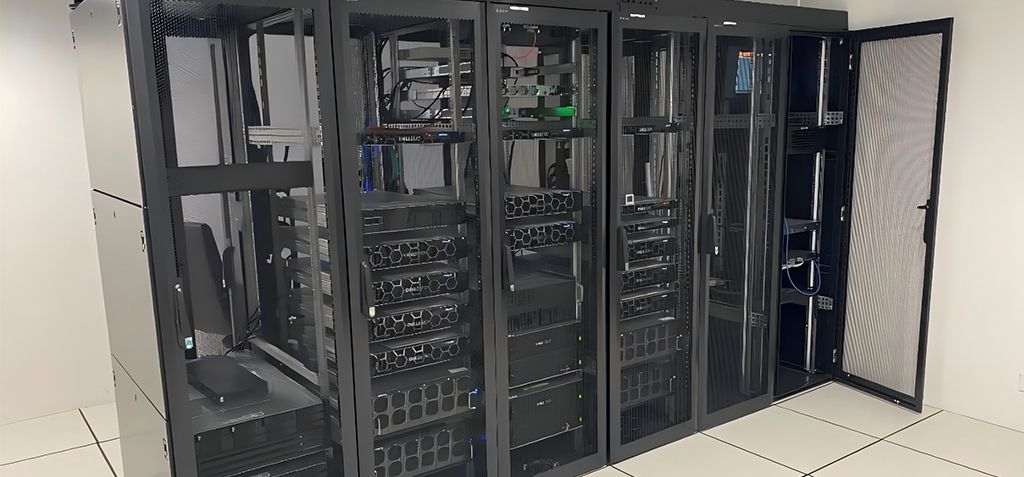
GPU 超算平台
开物实验室
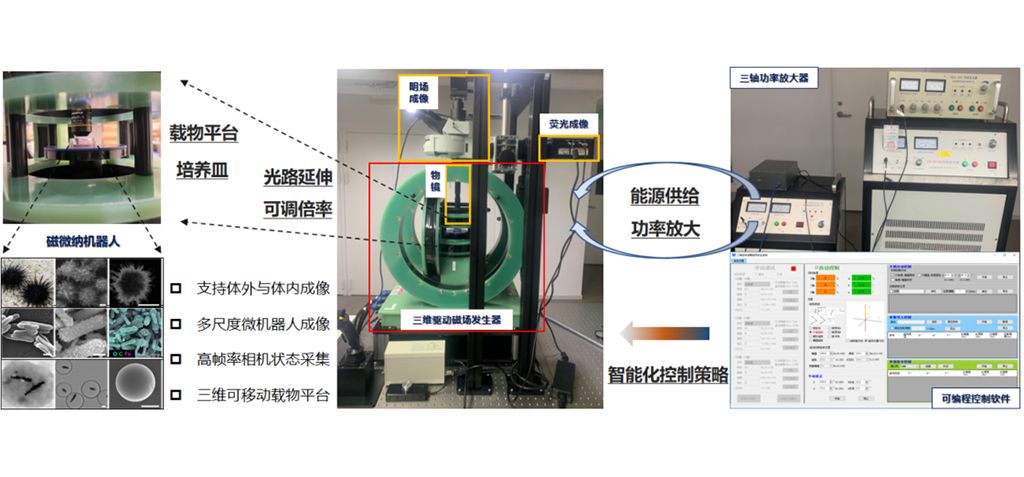
磁控微纳平台
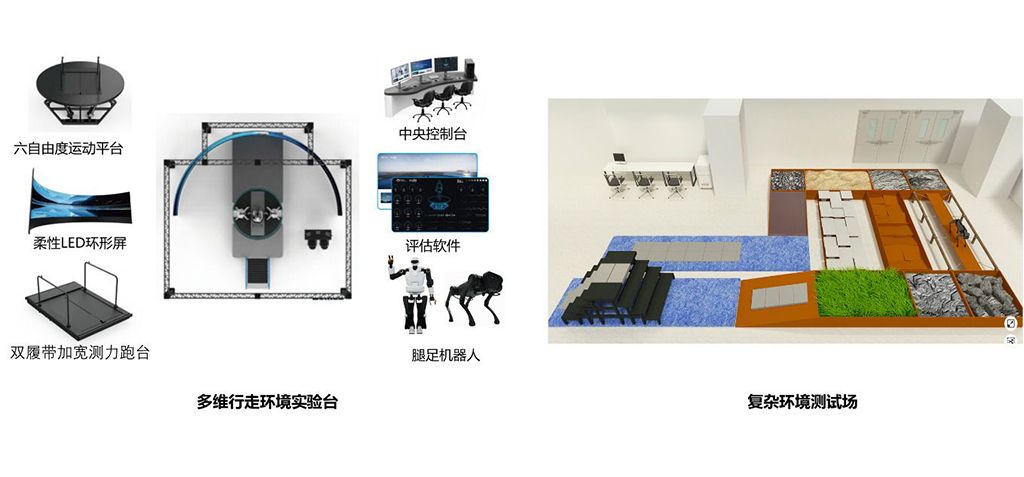
腿足机器人虚实融合行走模拟系统
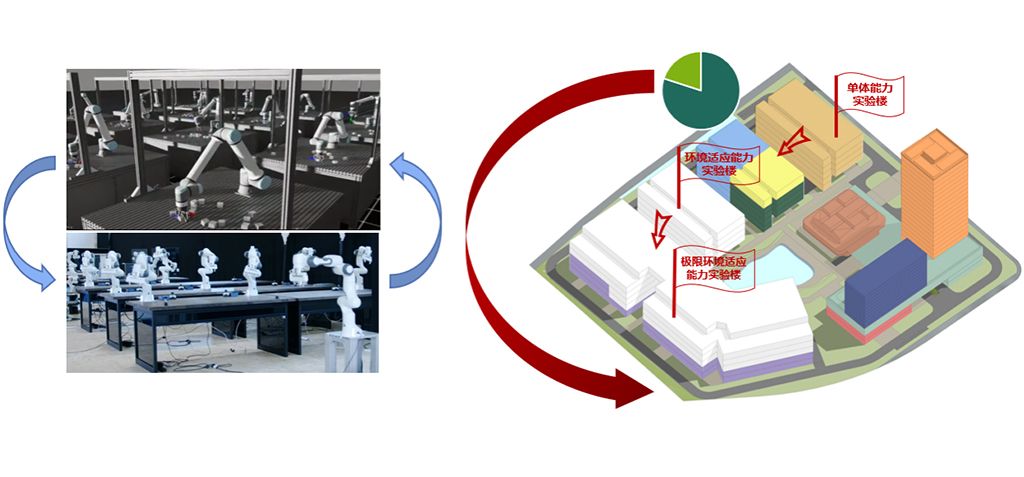
机器人集群训练场
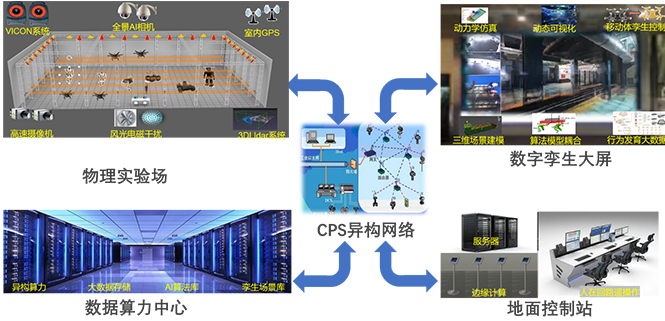
无人系统虚实融合发育场
科学中心在Science Advances等发表无人系统空中物理交互系列研究成果
实验室论文被Cell Reports Physical Science录用
实验室论文被 IEEE Transactions on Industrial Electronics 接收
Laboratory paper accepted by IEEE Transactions on Automation Science and Engineering (T-ASE)
10月