信息融合与数字孪生
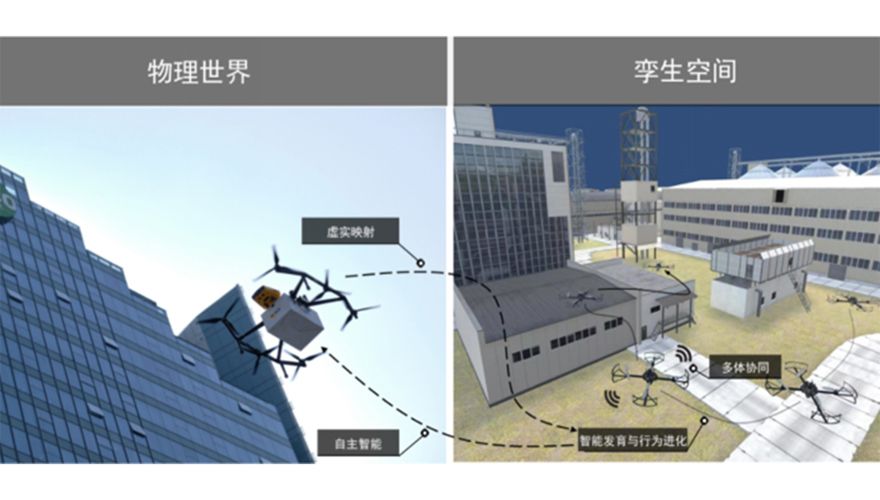
围绕机器行为学重大前沿科学问题,建立CPHS数物融合驱动的无人系统单体发育与多体协同进化理论体系,研究全域智能感知与场景认知理论及元宇宙信息接口、协议、模型构建方法,构建几何、物理、语义等多层级信息融合的机环交互数字孪生仿真系统,建立跨领域、跨类型、跨尺度的CPHS三元空间多模态虚实融合映射模型,提出复杂场景中多粒度高动态多体协同仿真推演方法,形成支撑无人机、无人车、机器人长期自治发育的感知大数据
机器人多模感知与自主导航
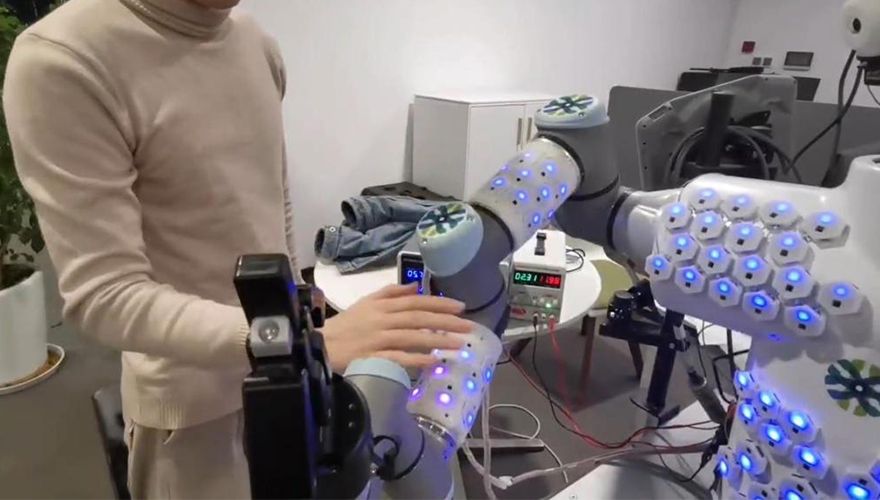
感知是自主智能无人系统的神经末梢,实现多维度多功能的传感探测,是现代信息技术的重要组成部分,是实现自动检测和自动控制的首要环节。针对复杂场景下视频、图像、语音以及其他交互模态,研究跨时空、跨模态数据处理和知识理解,研究和突破复杂场景下知识(视频、语音、图像等)的表征与描述、认知及推理。针对自主智能体在智能制造、智能城市、智能医疗等各种场景的应用,研究大规模场景中智能体自主建图、定位、导航技术;...
具身智能情感交互与社会理解
人类发展经历了从功能性向社会性的演进。近年来,具身智能技术逐步融入人类生活并承担起替代部分人类角色的功能,然而当前技术发展仍停留在满足用户指令的功能性层面,如何让具身智能具备社会性,是亟待回答的关键问题。针对这一挑战,团队从具身智能的情感交互与社会理解出发,聚焦情感计算领域长期面临的细粒度情感理解缺失、可解释性不足等核心难题,系统研究生成式情感理解的核心理论与关键技术,从任务定义(OV-MER...
复杂系统韧性及其智能自主调控