

2026年10月23日,同济大学上海自主智能无人系统科学中心在 Science Advances 发表题为“Morphological intelligence for dynamic aerial interactions”的研究论文。研究以形态智能实现飞行平台与高动态交互的系统性物理解耦,缓解了快速、高作用力动作与飞行稳定性之间的根本矛盾,建立了复杂环境中飞行系统高动态物理作业的新范式。
鸟类在自然界中的生态优势,不仅依靠飞行,更依赖捕食、停歇和跨介质取物等高效物理交互。将这种能力赋予空中无人系统,需要协调快速接触与稳定飞行两类相互制约的动力学需求。受此启发,团队通过本体设计与感知控制协同,让交互动作在远离旋翼的区域快速完成,并利用结构自身的顺应性适应目标、缓冲冲击,将部分接触调节能力融入机器人本体,为飞行智能体开展多环境具身作业提供了新的思路。
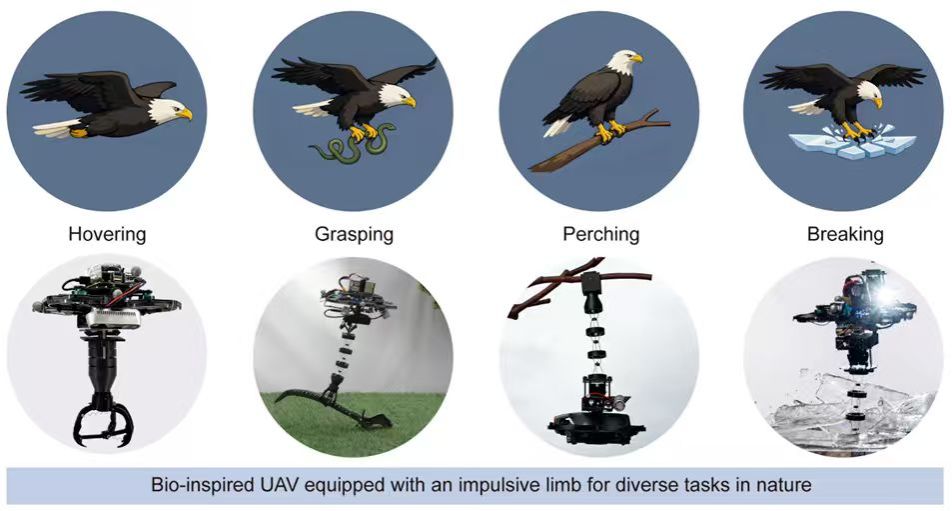
图1 鸟类启发的形态智能无人系统,实现飞行、抓取、停歇与冲击破冰等多种行为
基于这一设计,研究实现了运动目标快速抓取、低能耗停歇、冲击破冰及跨介质取物等多种行为。代表性构型在70毫秒内伸展至收拢状态的约2.3倍,接触后能够被动适应目标距离;在凝胶取物实验中,末端接触时间小于0.2秒,展示了无人机在高阻尼介质中的快速作业能力。
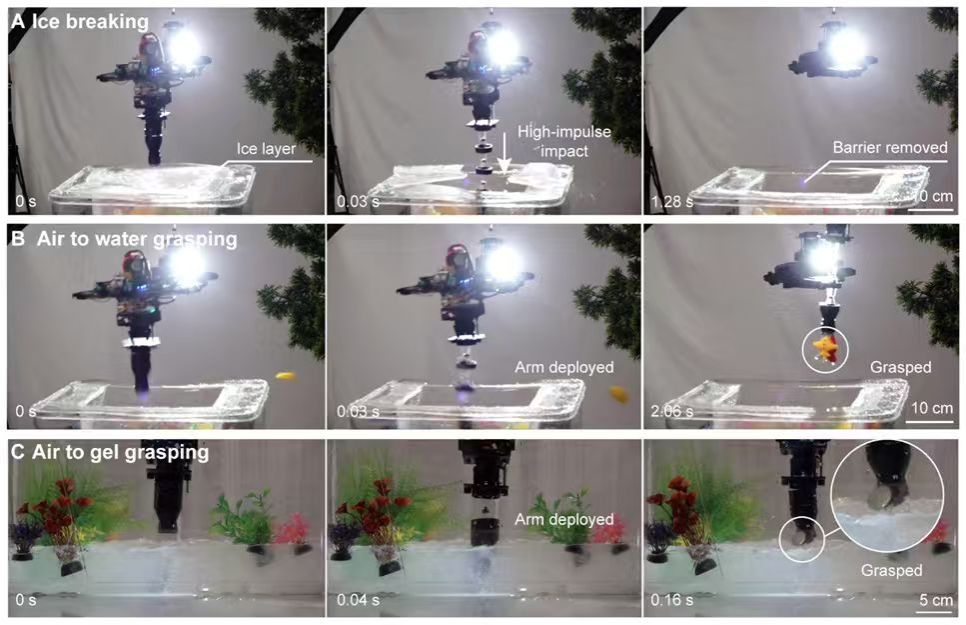
图2 冲击破冰、水中取物和凝胶取物等多环境空中物理交互实机实验
团队致力于飞行智能体的空中物理交互研究。近期,团队提出适应单双杆、孔洞和墙缝等场景的多模态自适应停歇方法,相关论文在Cell子刊Cell Reports Physical Science发表。智能飞鸟相关平台获2025年工信部新域新质全国二等奖、2026年中国国际大学生创新大赛上海市金奖等荣誉,并已推进成果转化,获得多项采购订单,参加演训。
团队还将空中停歇由传统准静态接近拓展至动态交互领域,实现1.4米/秒的空中自主对接,成果发表于Bioinspiration & Biomimetics(BB);面向空中具身操作,提出利用环境接触形成并锁定工具形态的空中原位工具生成方法,成果发表于IEEE Robotics and Automation Letters(RA-L)。相关系列研究也在ICRA等国际会议发表,持续拓展无人系统与真实环境交互的能力。
同济大学为上述论文第一署名单位。本研究依托自主智能无人系统全国重点实验室等国家级科研平台,得到国家自然科学基金等支持。
论文信息:Yongkang Jiang et al. Morphological intelligence for dynamic aerial interactions. Science Advances 12(43), eaeg4557 (2026).